Hi, I'm Chendi Lin (林晨笛), a behavior-planning engineer for autonomous vehicles at NVIDIA. My work spans motion planning, trajectory selection, and multi-robot systems, informed by earlier roles at AutoX and Waymo and an M.S. in Robotics from Carnegie Mellon. Outside engineering, I travel, play sports, write, and am learning the craft of playwriting.
Critter Cascade
Tiny critters. Big cascades. Match woodland treasures, grow animal companions into mythical beasts, and combine their powers on an endless roguelite expedition. Shared leaderboards included. Play in English or 中文.
Play a round 开始游戏Research
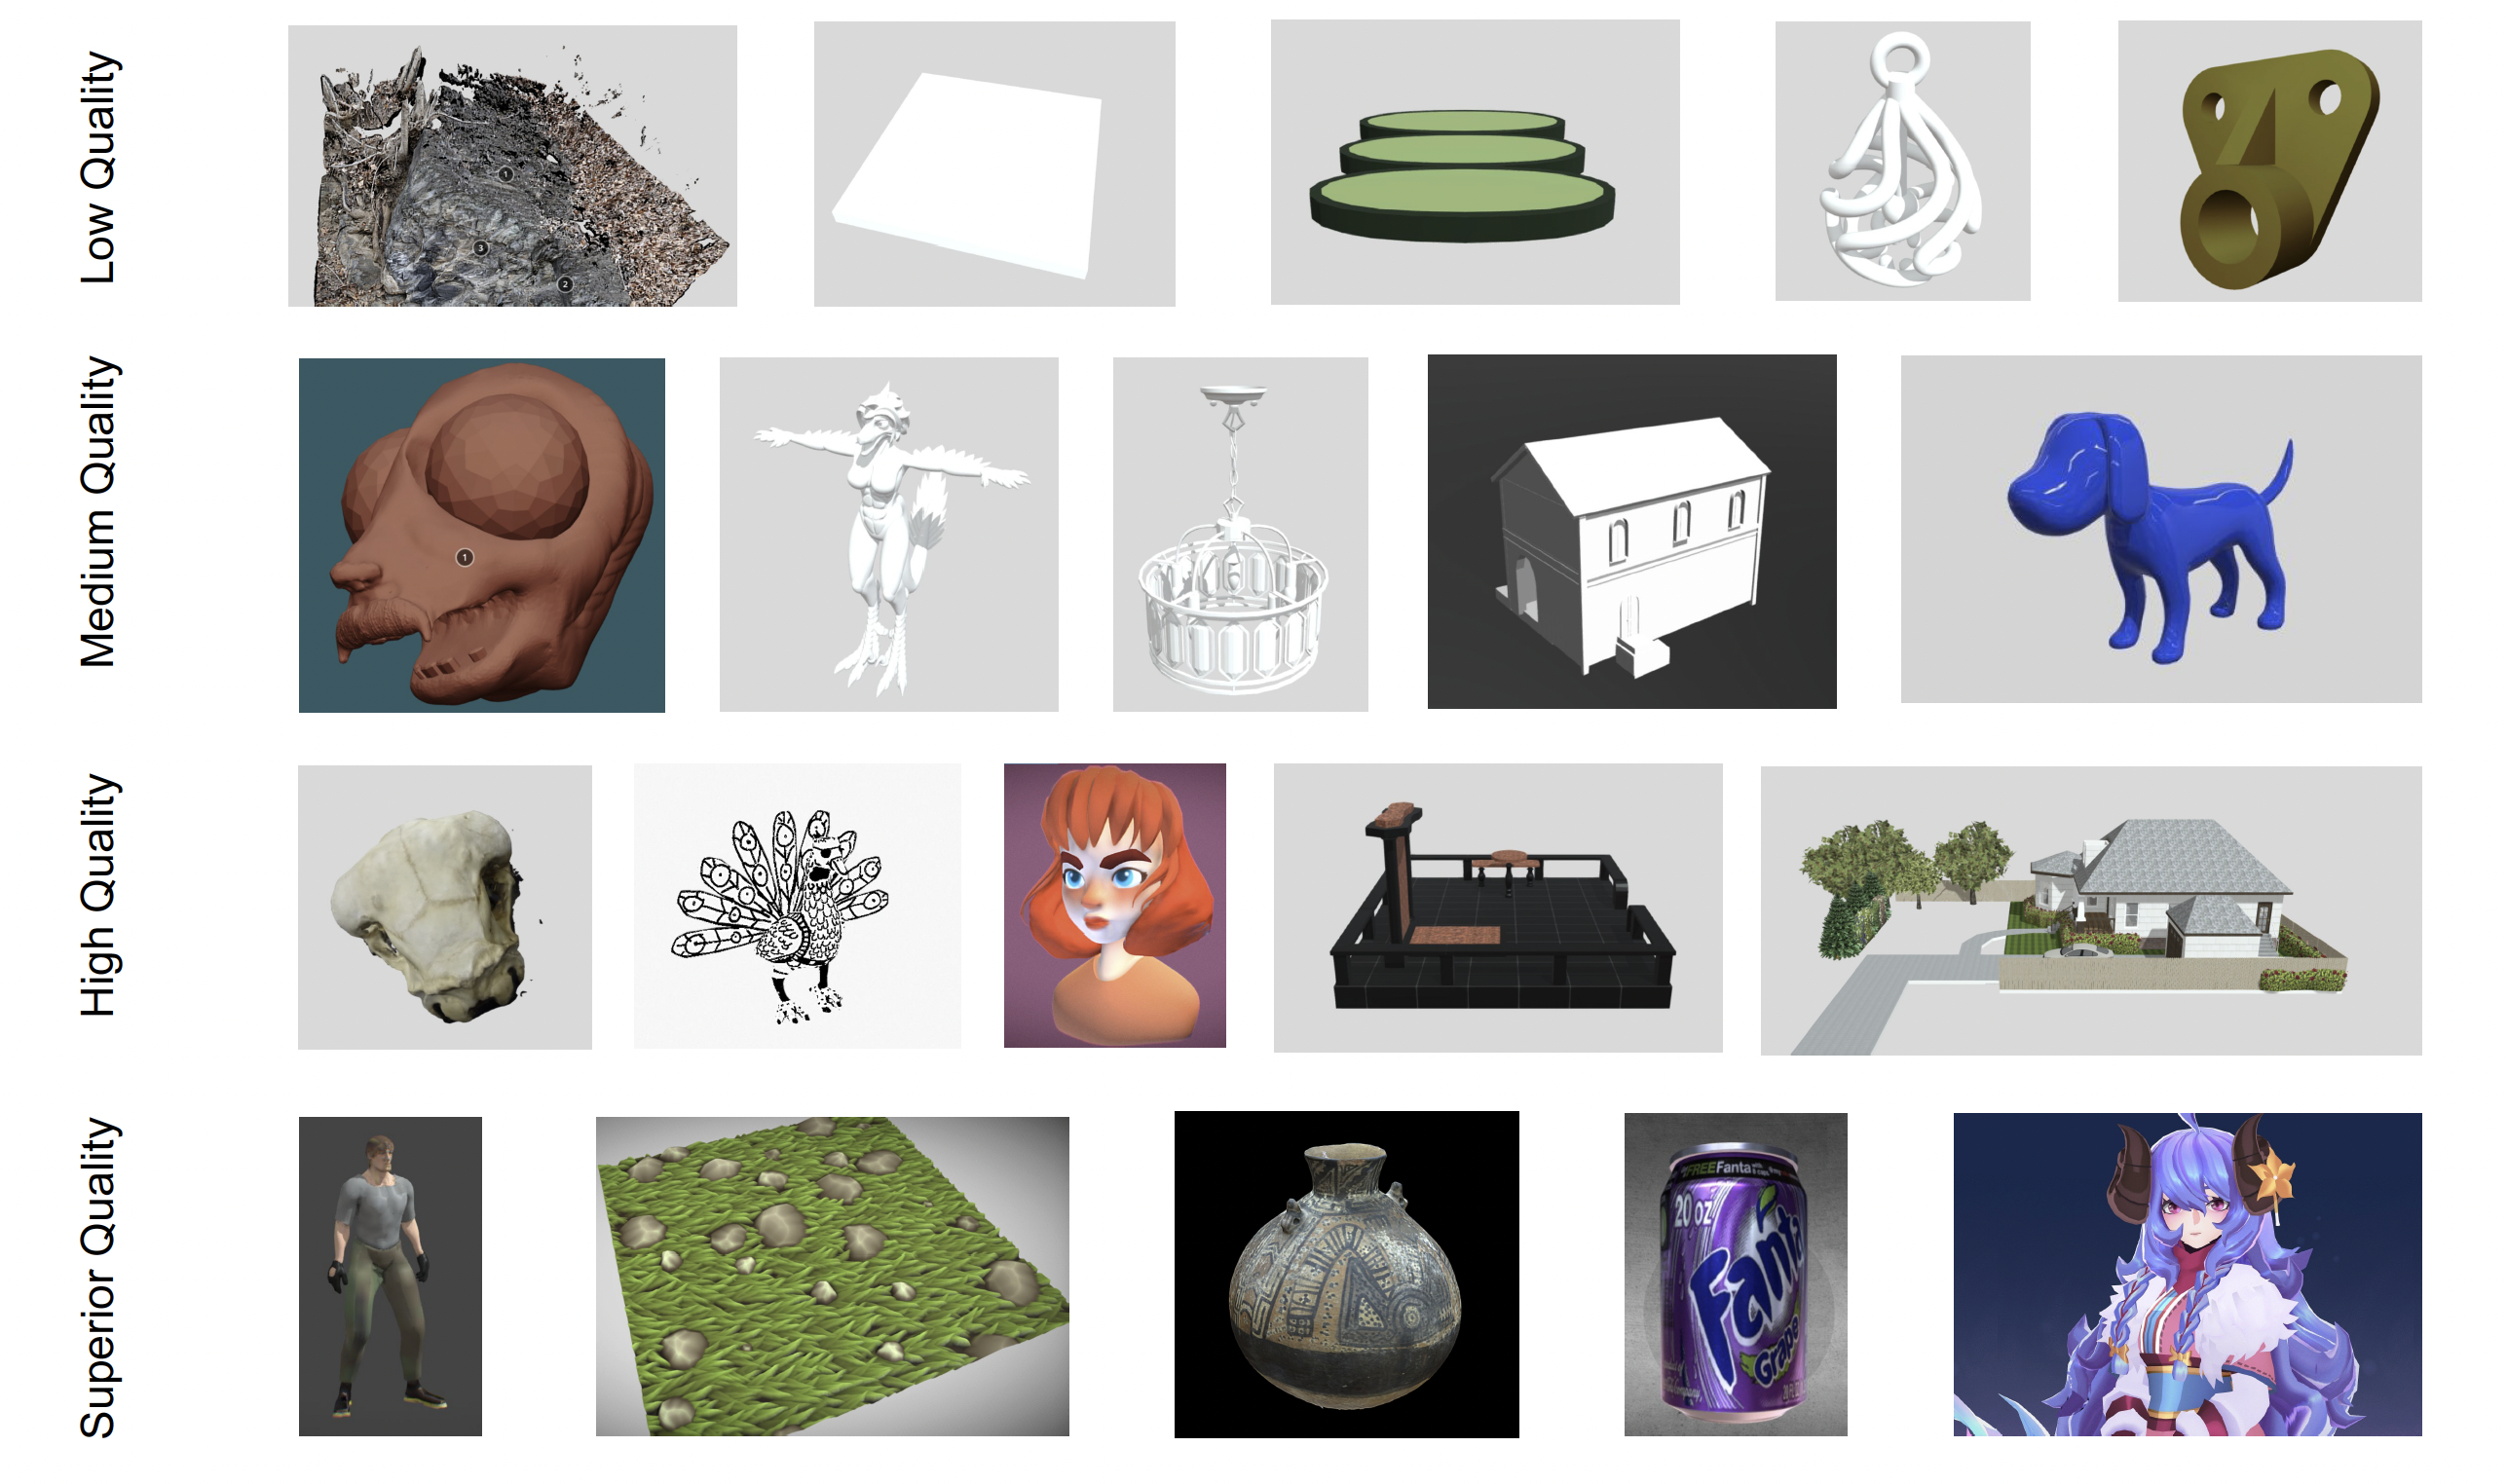
Objaverse++: Curated 3D Object Dataset with Quality Annotations
A quality-annotated 3D dataset showing that carefully curated training data can outperform much larger, noisier collections.
1st Workshop on Curated Data for Efficient Learning (CDEL)
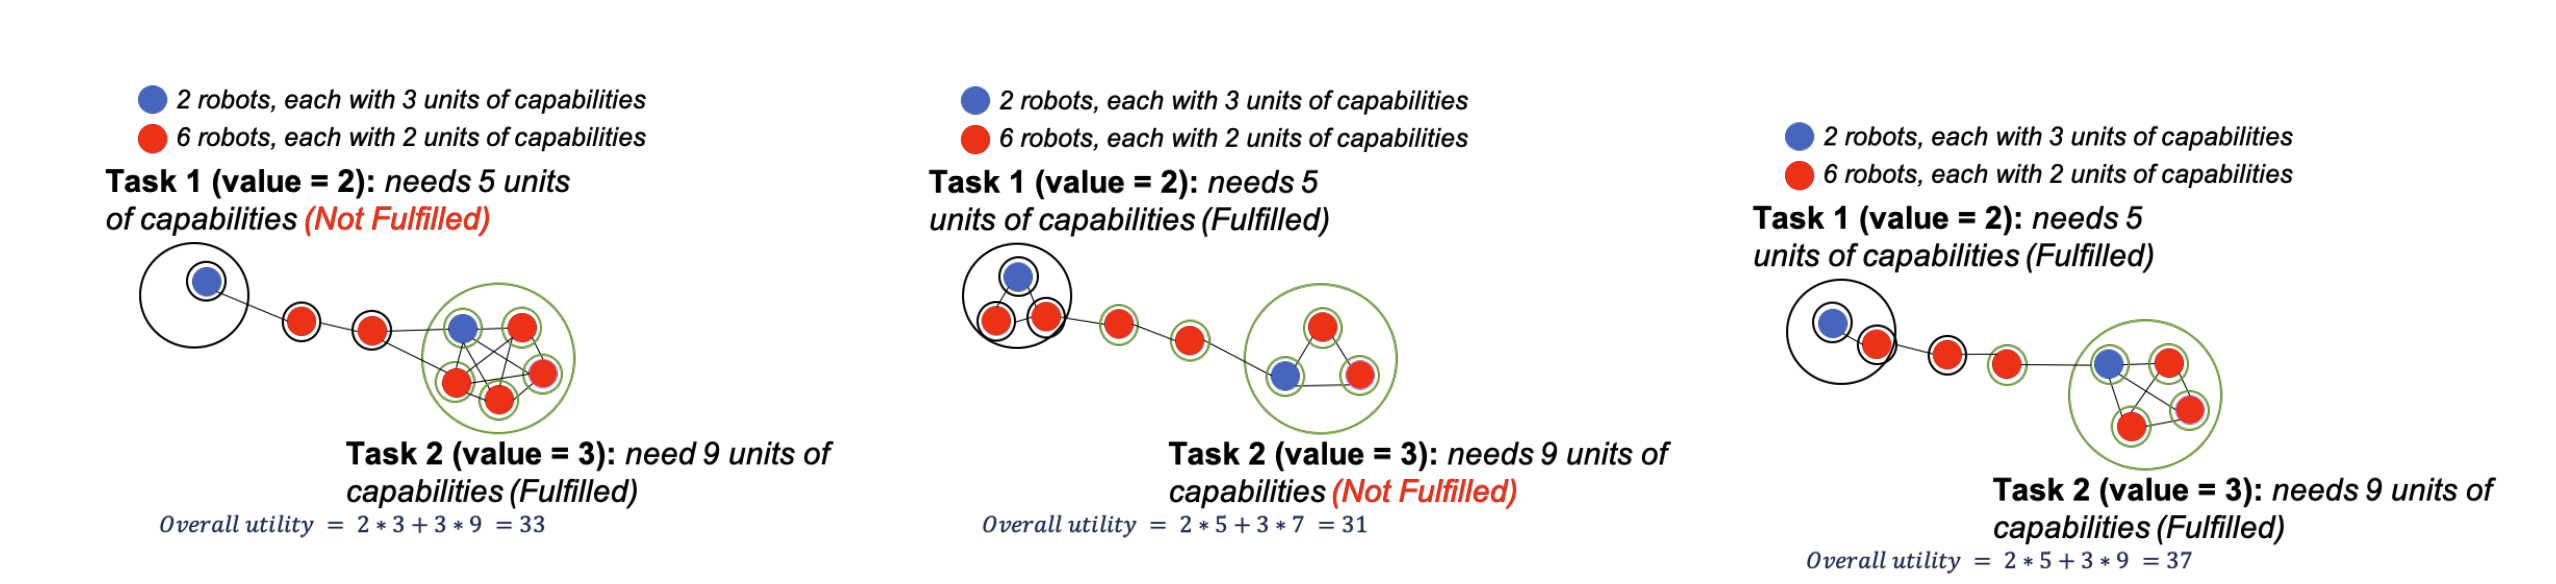
Online Connectivity-aware Dynamic Deployment for Heterogeneous Multi-robot Systems
A connectivity-aware approach that redistributes heterogeneous robots among moving tasks while keeping the team connected.
IEEE International Conference on Robotics and Automation
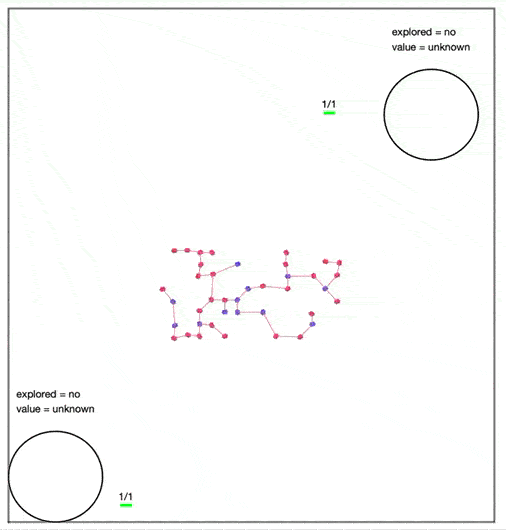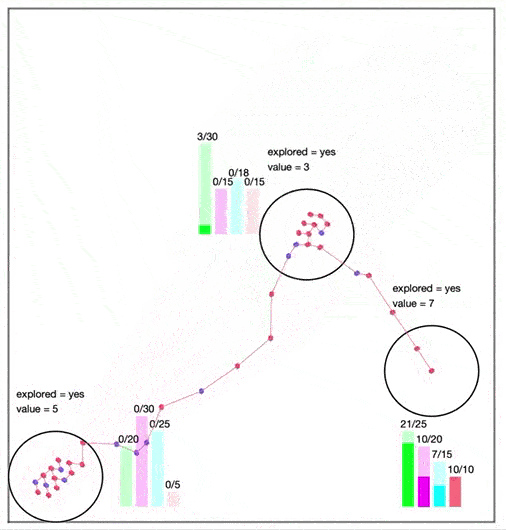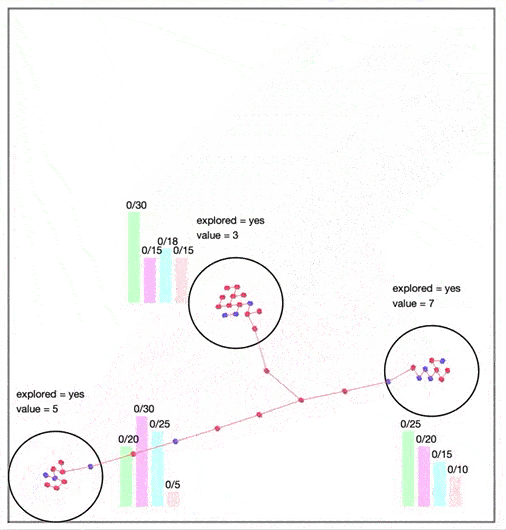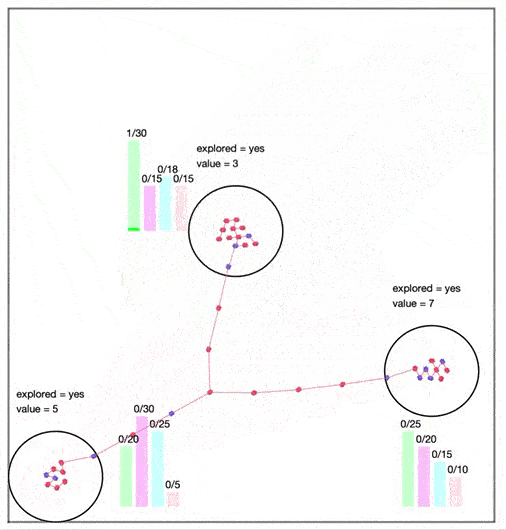
Online Connectivity-aware Dynamic Distribution for Heterogeneous Multi-Robot Systems
A unified framework for real-time task assignment, collision avoidance, and connectivity maintenance in heterogeneous robot teams.
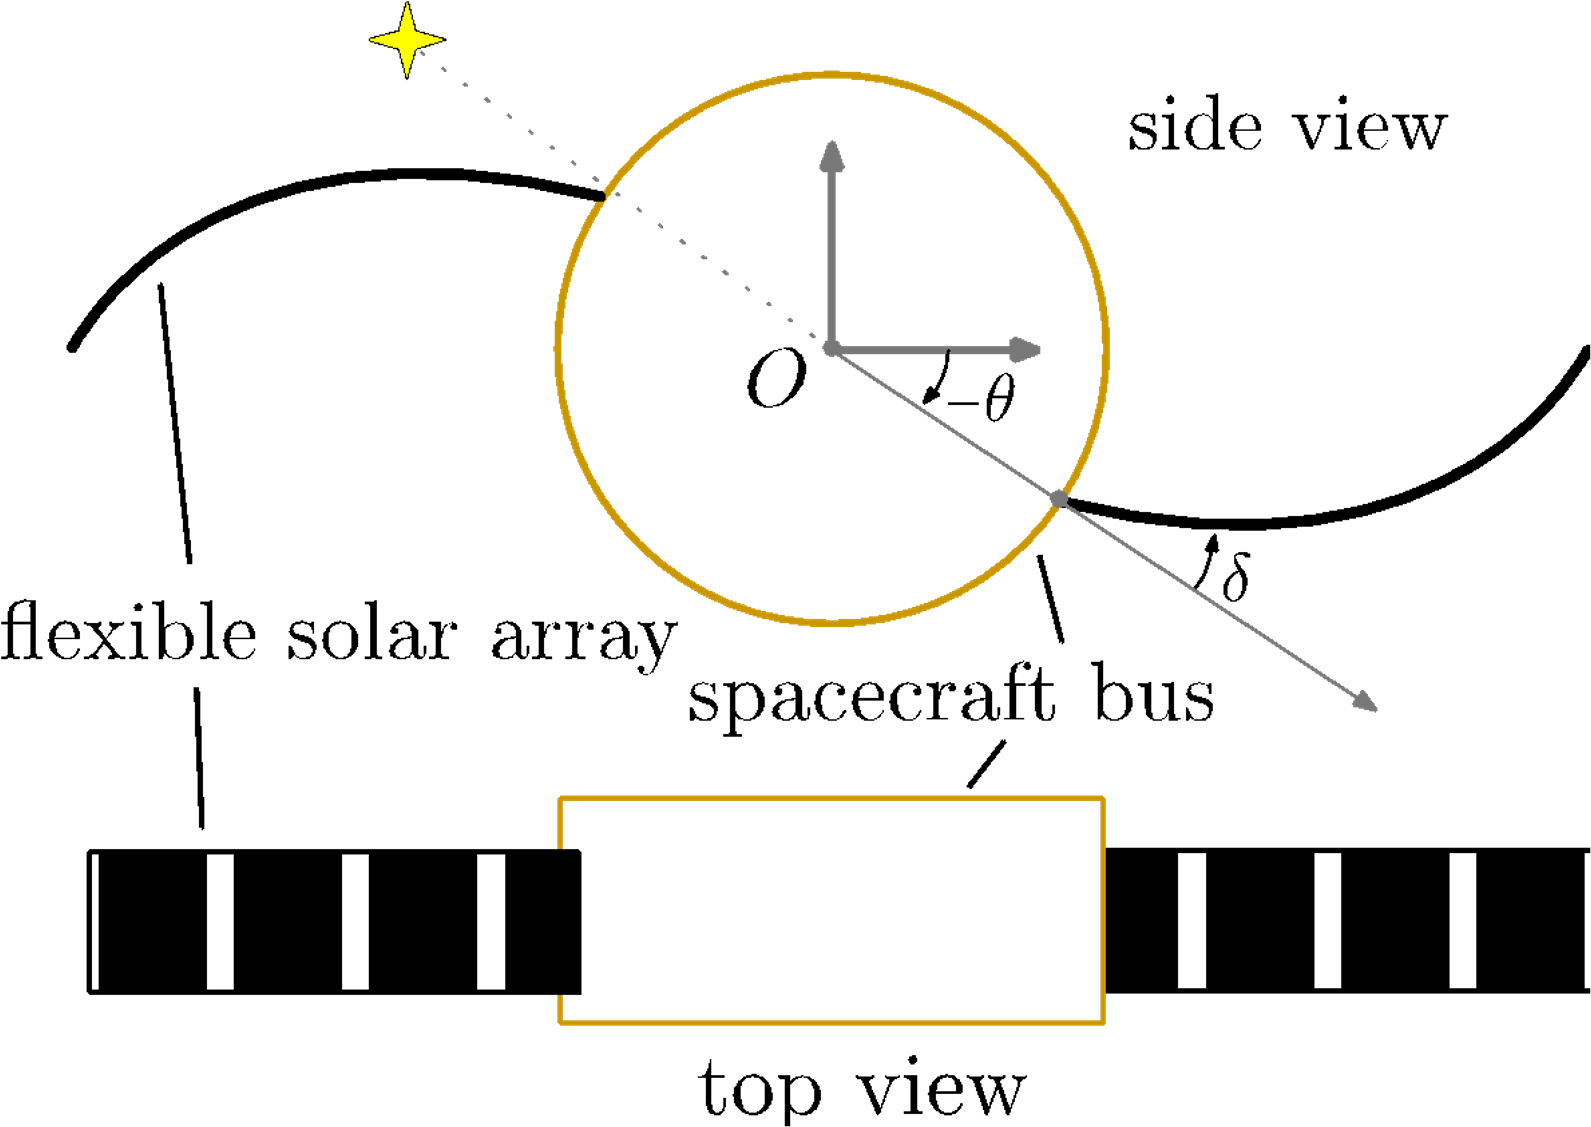
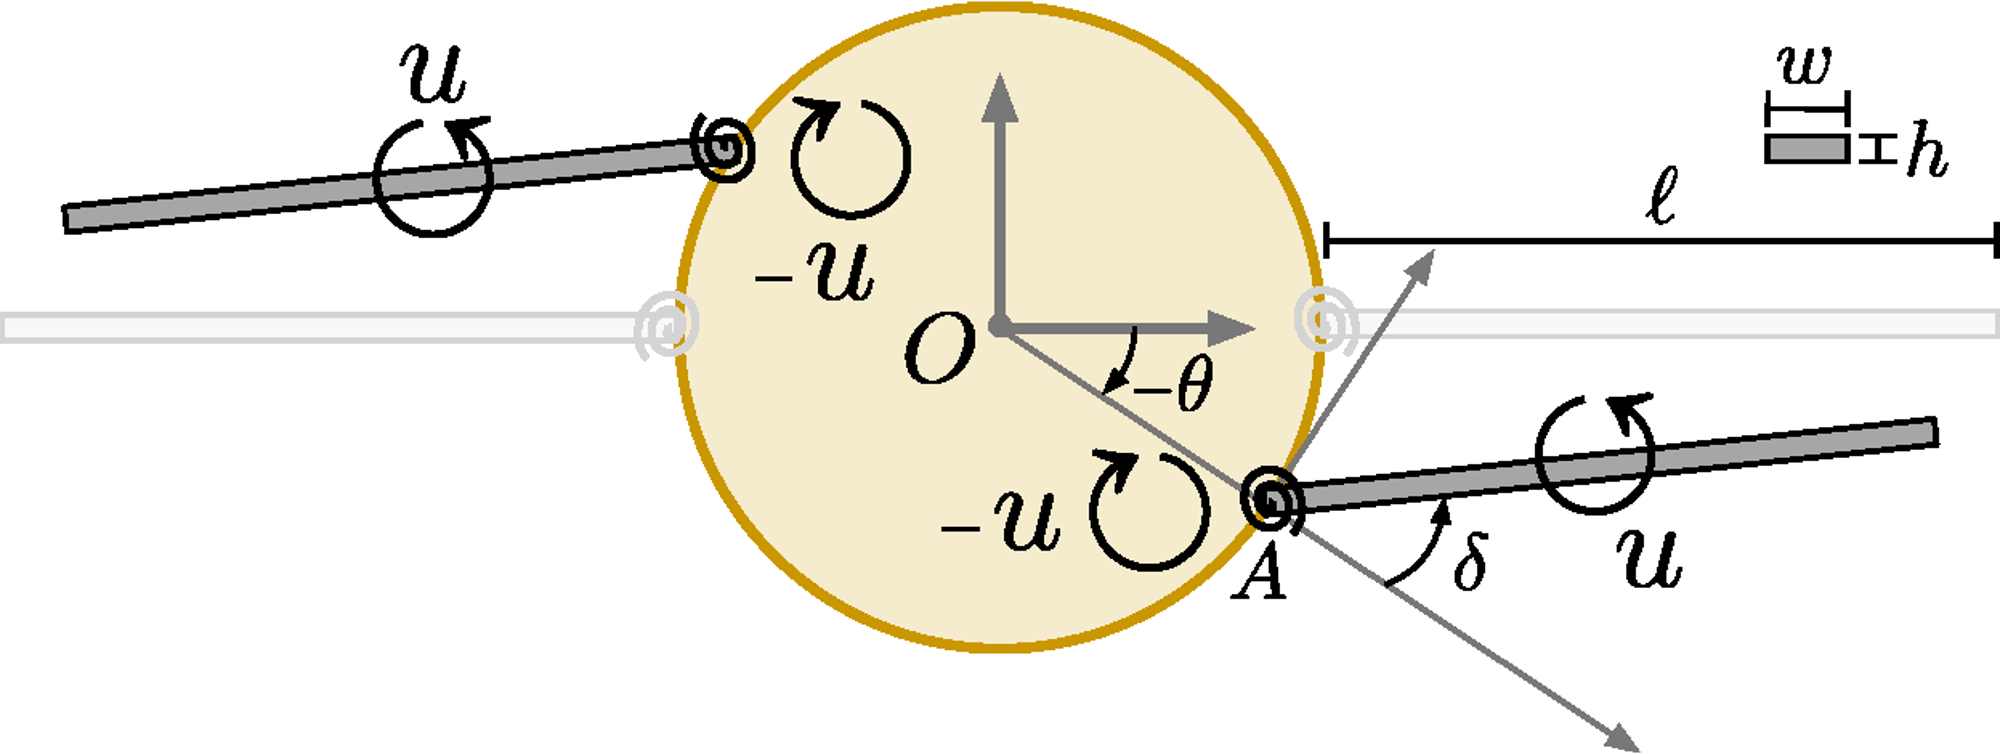
Attitude Control System Complexity Reduction via Tailored Viscoelastic Damping Co-Design
A spacecraft co-design study using tailored viscoelastic materials to passively damp high-frequency vibration and reduce control-system demands.
AAS Rocky Mountain Section
Efficient Optimal Surface Texture Design Using Linearization
A linearized optimization method for designing high-resolution surface textures that reduce friction in lubricated sliding contact.
World Congress of Structural and Multidisciplinary Optimisation